

I. Oorsprong en integratie van de technologie
De evolutie van AGV-technologie is een microkosmos van de ontwikkeling van industriële automatisering. In 1913 introduceerde Ford rupsvoertuigen-die, net als mechanische rails op de grond, onderdelen langs vaste routes transporteerden met een lage snelheid van 0,3 m/s-een rigide transportwijze die bijna een halve eeuw meeging. Pas in 1953 ontstond de elektromagnetische geleidingstechnologie. Door kabels met een frequentie van 10 kHz onder de werkvloer in te bedden om een elektromagnetisch veld te creëren, bereikten AGV's een positioneringsnauwkeurigheid van ±15 mm. Elke wijziging in de route vereiste echter nog steeds herbedrading, waardoor aanpassingen uiterst kostbaar werden.
De echte revolutie vond plaats in het begin van de 21e eeuw. Met de ontwikkeling van QR-codes door het Japanse bedrijf Denso, dat in 2004 een internationale standaard werd, doorbrak de opslagcapaciteit van QR-codes de barrière van 7 KB. Eén enkele code kan volledige logistieke informatie bevatten, zoals werkplaatscoördinaten en apparatuurparameters. In 2012 was het Duitse KUKA de eerste die industriële-QR-codelezers integreerde met AGV's. Tijdens een pilot in de BMW-fabriek in Leipzig werd de padaanpassing, die traditioneel drie dagen duurde met magnetische begeleiding, in slechts twee uur voltooid. Deze baanbrekende technologie bevorderde rechtstreeks de transformatie van AGV's van "vaste spoortreinen" naar "intelligente transportrobots".

Sinds de jaren 2010, toen de QR-codeherkenningstechnologie volwassen werd en de eisen voor AGV-navigatie verbeterden, verving QR-codenavigatie geleidelijk de traditionele elektromagnetische of magneetbandgeleidingssystemen. In China ontwikkelde de AGV QR-code-navigatietechnologie zich snel na 2010 en vond wijdverspreide toepassing in de autoproductie en magazijnlogistiek. Deze vooruitgang heeft de nauwkeurigheid en flexibiliteit van de AGV-positionering verbeterd, terwijl ook het toepassingsgebied ervan is uitgebreid.
II. Toepassingsprincipes
Navigatie- en positioneringsmechanisme
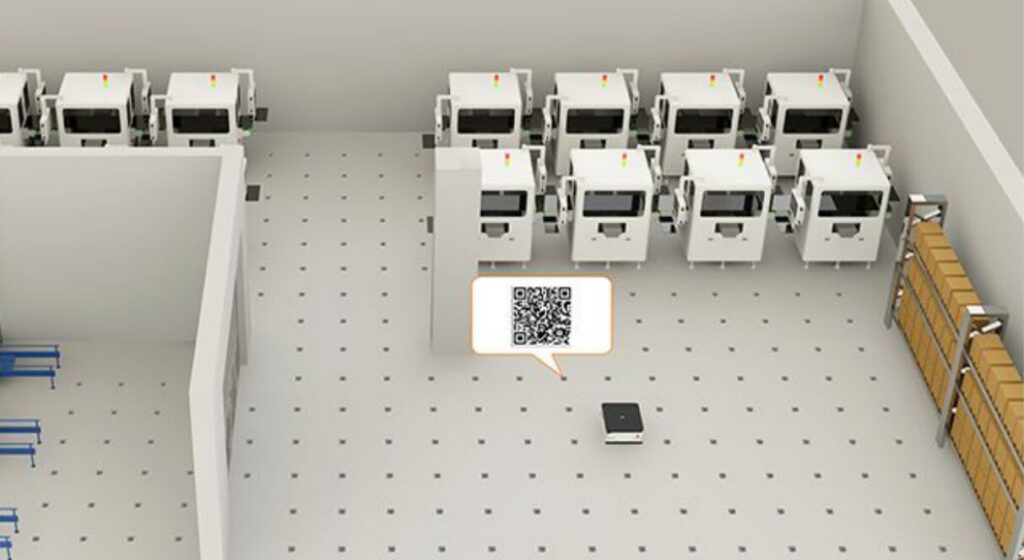
AGV's zijn uitgerust met codelezers die QR-codes op de grond scannen om positiecodering, coördinaatafwijkingen en koershoekgegevens te verkrijgen. Het planningssysteem genereert een reeks navigatieopdrachten op basis van de coördinateninformatie van de QR-code, en de AGV beweegt van "punt naar punt", waarbij de koers wordt gecorrigeerd door een IMU-sensor. Door de positionering van QR-codes, IMU-gegevens en encoderinformatie te combineren, wordt positionering met hoge-precisie bereikt.
Gesloten-luscontrolesysteem
De AGV-controller past de wielsnelheden in realtime aan op basis van de offset-feedback van de QR-codes om ervoor te zorgen dat het voertuig langs het vooraf ingestelde pad rijdt. Door kilometergegevens van de encoder, IMU-koershoeken en positioneringsinformatie met QR-codes te integreren, wordt een zeer-precies gesloten-luscontrolesysteem gevormd, waarmee een positioneringsnauwkeurigheid tot ±1 mm wordt bereikt. Door middel van closed-loop control kan de AGV stabiel opereren in dynamische omgevingen en zich aanpassen aan complexe wegomstandigheden en taakvereisten.
Systeemarchitectuur en functionele modules
Perceptielaag:Bestaande uit codelezers, LiDAR en obstakelvermijdingssensoren die samenwerken om milieuperceptie en veiligheidsbescherming te bereiken.
Beslissingslaag:Communiceert tussen het besturingssysteem op het hoogste- niveau en de zelfstandige besturingsmodule van de AGV om de taaktoewijzing, padoptimalisatie en afhandeling van uitzonderingen te voltooien.
Uitvoeringslaag:Vertrouwt op aandrijfmotoren en mechanismen voor materiaalbehandeling (zoals push{0}}pull- of rolsystemen) om transporttaken uit te voeren en interfaces met het Warehouse Management System (WMS).
III. Technische voordelen en typische scenario's
Technische voordelen
Flexibele en verstelbare paden:Navigatiepaden met QR-code kunnen snel worden aangepast aan de productiebehoeften.
Hoge positioneringsnauwkeurigheid:Vergeleken met traditionele geleidingsmethoden kan de positioneringsnauwkeurigheid oplopen tot ±1 mm, wat voldoet aan de eisen van precisieproductie.
Onderhoudsgemak:QR-codelabels zijn eenvoudig te onderhouden, waardoor de slijtage van de geleiderails en de onderhoudskosten worden verminderd.
Typische scenario's
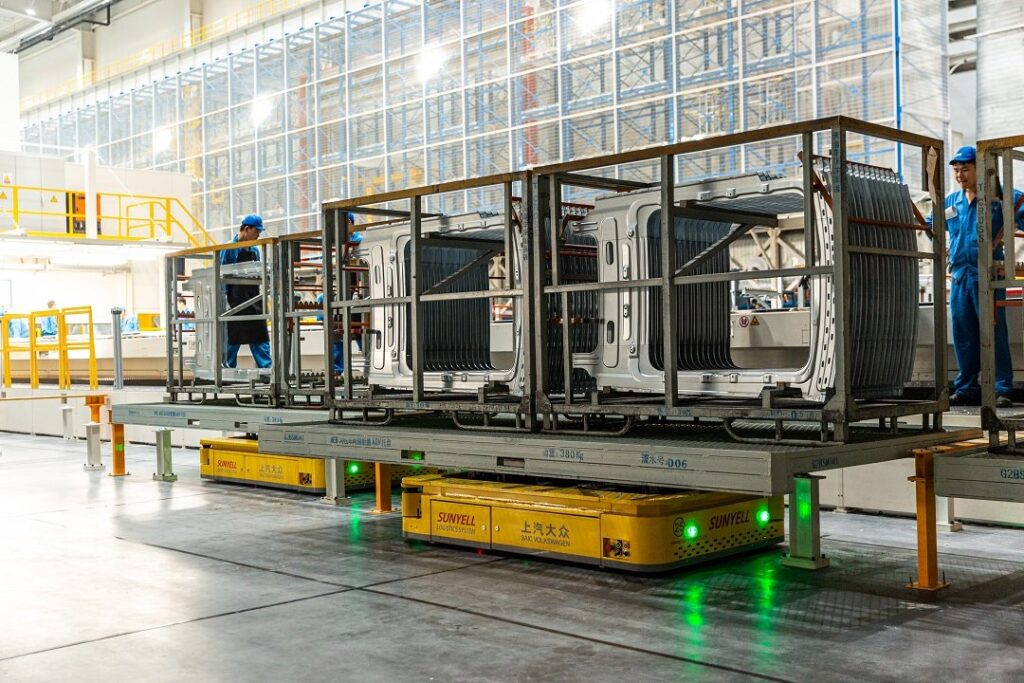
Automobielproductie:In de laswerkplaats van de FAW-Volkswagen-Foshan-fabriek zijn 3.200 keramische QR-codelabels met een druksterkte van 5 ton/m² geïnstalleerd. Het flexibele transportsysteem bestaande uit AGV's bereikt een positioneringsnauwkeurigheid van ±0,2 mm voor carrosserieconstructies, waardoor de omsteltijd bij gemengde productie wordt teruggebracht van 4 uur naar 18 minuten. QR-codes met dubbele-controle in combinatie met visuele begeleiding op elk belangrijk werkstation hebben de montagefouten teruggebracht tot één op de miljoen.
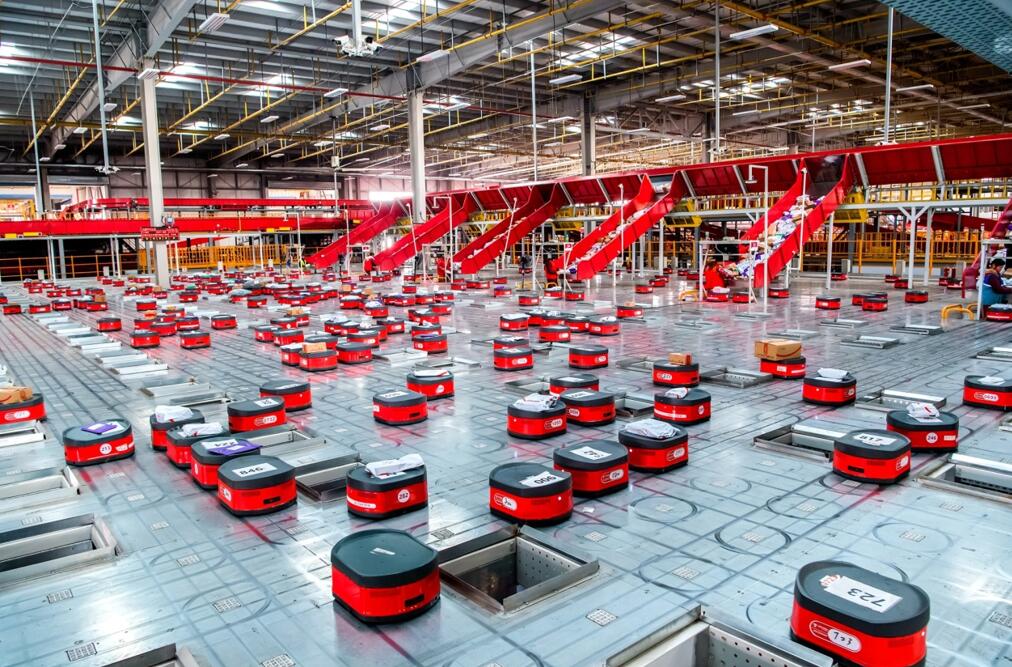
Intelligente opslag:In het Shanghai Asia No.1 Warehouse van JD.com wordt een QR-code-indeling met negen- rasters gebruikt. Elke plank is voorzien van drie controlecodes aan de onderkant, en in combinatie met RFID-identificatietechnologie met dubbele{4}}frequentie wordt de magazijndichtheid met 40% verhoogd, waarbij de nauwkeurigheid van het verzamelen 99,99% bedraagt.
Farmaceutische koudeketen:In gespecialiseerde toepassingen voor farmaceutische koelketenmagazijnen zijn QR-codelabels gecoat met een laag{0}}temperatuurbestendige laag die de functionaliteit gedurende 10 jaar bij -25 graden kan behouden, waardoor betrouwbare AGV-navigatie in bevroren omgevingen wordt gegarandeerd.
IV. Gedetailleerde stappen van het toepassingsprincipe
Initialisatie van het navigatiesysteem en QR-code-indeling
Grondvoorbereiding:De vloer wordt behandeld met een zelfnivellerend proces van epoxyhars-, met een vlakheidseis van minder dan of gelijk aan 3 mm per 2 m.
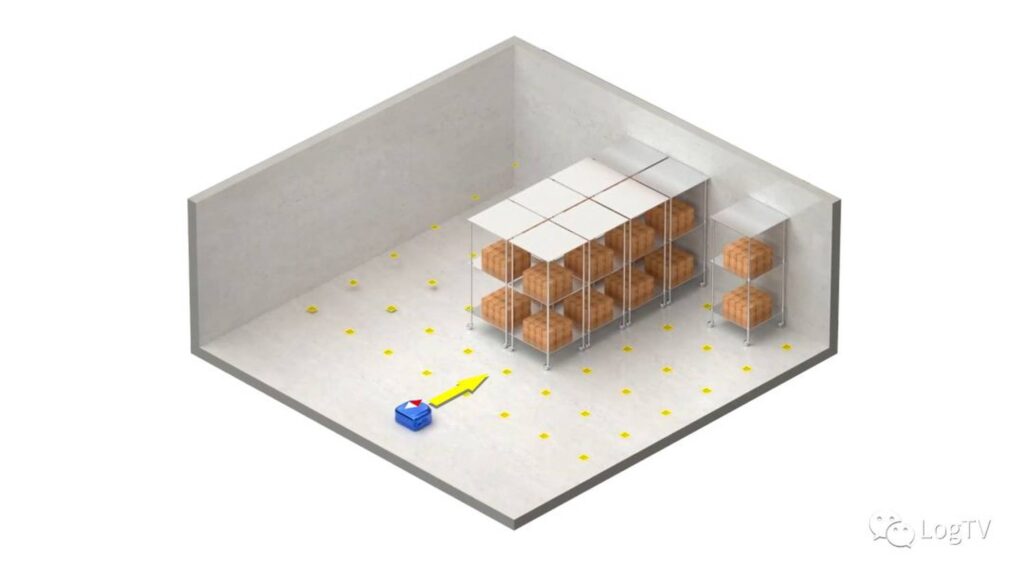
Installatie van QR-codelabel:De labels zijn gelijk met de grond ingebed en bedekt met een slijtvaste polycarbonaatlaag van 5 mm. Elk label bevat unieke positiecodering, offset en koershoekinformatie in een gestandaardiseerd formaat. Langs de route van de AGV worden met tussenpozen van 1 tot 3 meter labels aangebracht om een navigatienetwerk te vormen dat belangrijke gebieden bestrijkt. Etiketten moeten plekken met hoge-slijtage vermijden en regelmatig worden onderhouden.
QR-codeherkenning en gegevensverzameling
Beeldopname:AGV's zijn uitgerust met camera's met hoge-resolutie of laserscanners om QR-codebeelden vast te leggen. Beeldverwerkingsalgoritmen extraheren de labelinformatie.
Gegevensoverdracht:Sensoren verzenden positiecoördinaten, offset en koershoekgegevens in realtime naar de controller. De installatiehoogte en -hoek van de sensor zijn geoptimaliseerd om effectieve herkenning te garanderen.
Gegevensverwerking en positioneringsberekening
Globale matching:De controller vergelijkt de positiecodering van de QR-code met de vooraf ingestelde globale coördinatenkaart om de absolute positie van de AGV te bepalen.
Foutcorrectie:Op basis van de offset- en koershoekfeedback van de QR-code worden afwijkingen van het vooraf ingestelde pad berekend en correctieopdrachten gegenereerd. Kilometergegevens van de encoder en IMU-koershoeken worden gecombineerd om cumulatieve fouten te corrigeren en de positioneringsnauwkeurigheid te verbeteren.
Padplanning en dynamische aanpassing
Commandogeneratie:Het planningssysteem genereert een reeks navigatieopdrachten op basis van de taakvereisten en stuurt deze naar de AGV-controller.
Echte-aanpassing:Terwijl de AGV reist, leest hij voortdurend QR-codegegevens. Als een offset groter dan 5 mm wordt gedetecteerd, past het PID-regelalgoritme de snelheid van het aandrijfwiel aan om deze terug te brengen naar het vooraf ingestelde pad. In gebieden tussen QR-codes vertrouwt de AGV op IMU- en encodergegevens om zijn positie te schatten totdat het volgende label wordt aangetroffen voor herkalibratie.
Multi-Sensorfusie en gesloten-lusbediening
Obstakeldetectie:LiDAR- en ultrasone sensoren controleren voortdurend op obstakels en activeren indien nodig het vermijden van noodsituaties of het opnieuw plannen van paden.
Geïntegreerde controle:De controller integreert QR-codepositionering, sensorfeedback en bewegingsbesturingsopdrachten om een gesloten-lussysteem te vormen, waarmee positioneringsnauwkeurigheid op ±1 mm-niveau wordt bereikt. Signalen voor het vermijden van obstakels worden gecombineerd met navigatiegegevens om ervoor te zorgen dat de AGV veilig kan werken in dynamische omgevingen.
V. Samenvatting van sleutelprocessen
Initialisatie:Leg QR-codelabels met positie- en oriëntatie-informatie.
Herkenning:Leg labelgegevens vast en parseer ze met behulp van visuele sensoren.
Positionering:Match globale coördinaten en corrigeer fouten om de positionering te voltooien.
Paduitvoering:Volg de commandoreeks en pas het traject dynamisch aan om het beoogde pad te behouden.

De afgelopen 22 jaar heeft Plutools zich geconcentreerd op het onderzoek, de productie en de verkoop van kerncomponenten voor mobiele robots (AGV/AMR), waaronder aandrijfwielen, motorcontrollers, differentieelwielen, reductiemotoren en servomotoren. Met uitstekende technologie, betrouwbare kwaliteit en concurrerende prijzen is Plutools uitgegroeid tot een van China's grootste geïntegreerde leveranciers van mobiele robots. We bieden oplossingen en producten van hoge-kwaliteit aan klanten in verschillende sectoren, zowel nationaal als internationaal.


