

Abstract
Gebaseerd op daadwerkelijke technische berekeningsgegevens presenteert dit artikel een diepgaande analyse van de technische parameters en prestatiekenmerken van drie typische Rail{1}Guided Vehicle (RGV)-systemen: hoge-snelheid, standaard-snelheid en configuraties voor zwaar- gebruik. Door kwantitatieve evaluatie van kinematisch gedrag, operationele efficiëntie en stroomvraag biedt deze studie een professionele technische referentie voor RGV-selectie, configuratie-optimalisatie en prestatie-evaluatie in logistieke productiesystemen.
1. Inleiding: technische positionering van RGV-systemen in de moderne productielogistiek
Spoor-geleide voertuigen (RGV's), als kernapparatuur- voor de behandeling van materiaal in geautomatiseerde logistieke systemen, bepalen rechtstreeks de algehele systeemefficiëntie en reactiesnelheid. Tegen de achtergrond van intelligente productie zijn RGV-systemen geëvolueerd van transporthulpmiddelen met één enkele functie naar complexe elektromechanische systemen die nauwkeurige positionering, intelligente planning en conditiebewaking integreren.
Prestatiebeoordeling van RGV-systemen moet gebaseerd zijn op wetenschappelijke en kwantitatieve berekeningen. Belangrijke technische indicatoren zijn onder meer:
Kinematische prestaties: snelheid, acceleratie, acceleratie-/deceleratietijd en afstand
Operationele efficiëntie: enkele-cyclustijd en verwerkingscapaciteit per uur
Structurele parameters: overdrachtsslag, rekafstand en bedrijfslengte
Controleprestaties: positioneringsnauwkeurigheid en communicatieresponstijd
Vermogensprestaties: motorvermogen en draagvermogen
Gebaseerd op echte technische berekeningsgegevens, voert dit artikel een uitgebreide technische analyse uit van drie representatieve RGV-configuraties.
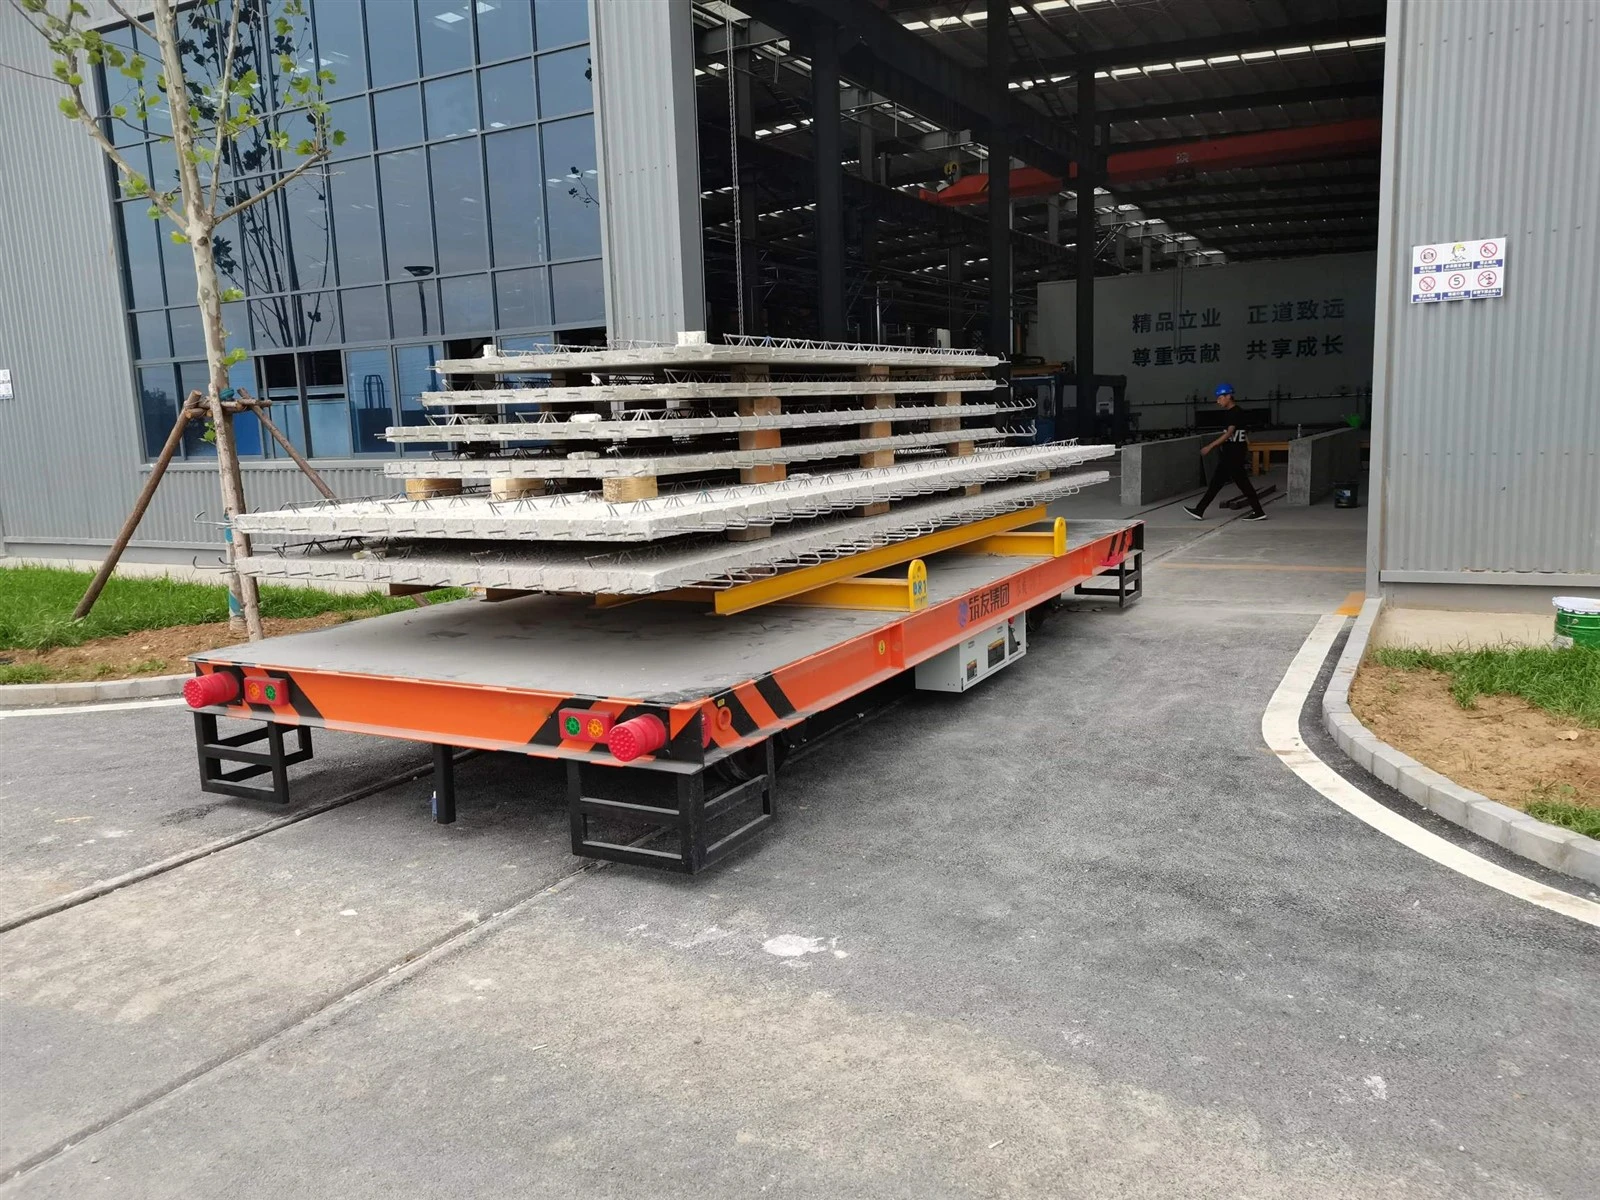
2. Technische basisparameters van drie typische RGV-configuraties
Door systematische analyse van technische gegevens worden drie representatieve RGV-configuraties met aanzienlijk verschillende kenmerken geïdentificeerd, elk geschikt voor specifieke toepassingsscenario's.
2.1 Hoge- RGV (configuratie A)
Toepassingsscenario's:
Geautomatiseerde magazijnen en productielijnen die een hoge reactiesnelheid en korte bedrijfscycli vereisen, zoals in de elektronica- en farmaceutische industrie.
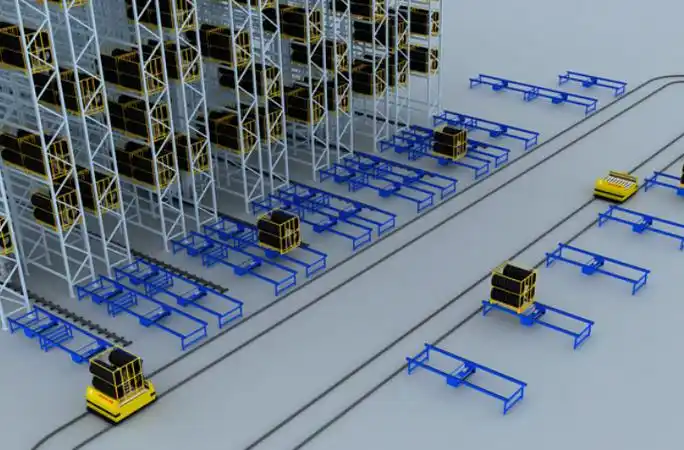
| Parameter | Waarde | Eenheid | Opmerkingen |
|---|---|---|---|
| Reissnelheid | 160 | m/min | Equivalent aan 2,67 m/s |
| Transportsnelheid | 30 | m/min | Equivalent aan 0,5 m/s |
| Reisversnelling | 0.5 | m/s² | Symmetrische versnelling/vertraging |
| Acceleratie van de transportband | 0.5 | m/s² | Symmetrische versnelling/vertraging |
| Overdrachtsslag | 1.4 | m | Overdrachtsafstand van de lading |
| Rekafstand | 1.45 | m | Afstand van de werkeenheden |
| Positionering tijd | 2 | s | Precisie positionering |
| Communicatie tijd | 3 | s | Interactie met controller |
| Transportband tijd | 7 | s | Hulptransport |
| Typische belasting | 300 | kg |
2.2 Standaard-Snelheid RGV (configuratie B)
Toepassingsscenario's:
Logistieke systemen met een gemiddelde werklast en een sterke kostengevoeligheid, zoals algemene machinebouw en voedselverwerking.

| Parameter | Waarde | Eenheid | Opmerkingen |
|---|---|---|---|
| Reissnelheid | 80 | m/min | Equivalent aan 1,33 m/s |
| Transportsnelheid | 12 | m/min | Equivalent aan 0,2 m/s |
| Reisversnelling | 0.5 | m/s² | Hetzelfde als Configuratie. A |
| Acceleratie van de transportband | 0.5 | m/s² | Hetzelfde als Configuratie. A |
| Overdrachtsslag | 1.55 | m | Iets langer |
| Positionering tijd | 2 | s | Hetzelfde als Configuratie. A |
| Communicatie tijd | 3 | s | Hetzelfde als Configuratie. A |
| Transportband tijd | 7 | s | Hetzelfde als Configuratie. A |
| Typische belasting | 300 | kg |
2.3 Zware- RGV (configuratie C)
Toepassingsscenario's:
Behandeling van zwaar materiaal in de automobielindustrie, zware machines en grote-onderdelenmagazijnen.

| Parameter | Waarde | Eenheid | Opmerkingen |
|---|---|---|---|
| Reissnelheid | 120 | m/min | Equivalent aan 2,00 m/s |
| Transportsnelheid | 30 | m/min | Equivalent aan 0,5 m/s |
| Reisversnelling | 0.5 | m/s² | Geoptimaliseerd voor belasting |
| Acceleratie van de transportband | 0.4 | m/s² | Bescherming van de lading |
| Laadvermogen | 700 | kg | Ontwerp voor hoge- belasting |
| Afstand transporteren | 30 | m | Lange-afstand |
| Overdrachtsslag | 1.9–11.7 | m | Variabele slag |
| Positionering tijd | 2 | s | Hoge nauwkeurigheid |
| Communicatie tijd | 1 | s | Geoptimaliseerd protocol |
| Transportband tijd | 7 | s |
3. Berekeningen van belangrijke parameters en prestatievergelijking
3.1 Kinematische prestaties: snelheid, acceleratie en tijd
Kinematische prestaties vormen de basis voor het evalueren van de dynamische respons van een RGV-systeem.
Acceleratietijd tot maximale snelheid:
t_a=V_max / een
Acceleratieafstand tot maximale snelheid:
S_a=V_max^2 / (2 * a)
Voor symmetrische acceleratie en deceleratie moeten de totale reisafstand en de totale tijd van een volledige acceleratie-constante snelheid-deceleratiecyclus in segmenten worden berekend op basis van de relatie tussen de werkelijke reisafstand L en 2 * S_a.
Kinematische parametervergelijking:
| Parameter | Configuratie A | Configuratie B | Configuratie C |
|---|---|---|---|
| Maximale rijsnelheid (m/s) | 2.67 | 1.33 | 2.00 |
| Rijversnelling (m/s²) | 0.5 | 0.5 | 0.5 |
| Tijd tot maximale snelheid(en) | 5.33 | 2.66 | 4.00 |
| Afstand tot maximale snelheid (m) | 7.11 | 1.77 | 4.00 |
| Maximale transportsnelheid (m/s) | 0.50 | 0.20 | 0.50 |
| Acceleratie transportband (m/s²) | 0.5 | 0.5 | 0.4 |
Analyse:
De acceleratieafstand van configuratie A (7,11 m) is aanzienlijk groter dan die van configuratie B (1,77 m). Bij operaties op korte- afstanden (bijvoorbeeld minder dan 15 m) bereikt configuratie A mogelijk niet de maximale snelheid, waardoor het hoge snelheidsvoordeel wordt beperkt. Configuratie C ligt tussen de twee in, maar moet rekening houden met zware-belastingseffecten op echte versnellingsprofielen.
3.2 Operationele efficiëntie: cyclustijdanalyse
De bedrijfstijd van één-cyclus is de belangrijkste indicator voor de efficiëntie van RGV's.
Vereenvoudigd cyclustijdmodel:
T_cycle=T_travel_OA + T_load + T_travel_AB + T_unload + T_travel_BO
Waar de reistijd afhangt van afstand, snelheid en acceleratie, en de laad-/lostijd positionering, communicatie en transport omvat.
Vaste schatting van de bedrijfstijd:
Configuraties A en B:
T_vast ≈ 2 s + 3 s + 7 s=12 s
Configuratie C:
T_vast ≈ 2 s + 1 s + 7 s=10 s
Voorbeeldberekening (L1=20 m, L2=15 m):
Configuratie A: ongeveer 75 s
Configuratie B: ongeveer 95 s
Configuratie C: ongeveer 82 s
Theoretische uurproductie:
Q_uur=3600 / T_cyclus
Configuratie A: ~48 cycli/uur
Configuratie B: ~38 cycli/uur
Configuratie C: ~44 cycli/uur
Conclusie:
Voor operaties op middellange- afstanden bereikt de configuratie met hoge- snelheid de kortste cyclustijd en de hoogste doorvoer. De heavy-duty configuratie volgt vanwege de relatief hoge snelheid en kortere vaste bedrijfstijd, terwijl de standaardconfiguratie een lagere efficiëntie biedt maar betere kostenvoordelen.
3.3 Stroomprestaties: schatting van de stroomvraag

De vraag naar motorvermogen wordt voornamelijk bepaald door traagheidsversnelling, wrijvingsweerstand en hellingsweerstand (indien aanwezig). De eerste schatting is gericht op het acceleratievermogen.
Inschatting van het maximale vermogen tijdens acceleratie:
P_max ≈ ( (M_totaal * a + F_frictie) * V_max ) / eta
Waar:
M_totaal is de totale massa (voertuig + lading),
a is versnelling,
F_friction is de geschatte wrijvingskracht,
V_max is maximale snelheid,
eta is de transmissie-efficiëntie (aangenomen 0,8).
Geschatte vergelijking:
| Configuratie | Voertuig (kg) | Belasting (kg) | Totaal (kg) | Maximale snelheid (m/s) | Accel. (m/s²) | Vermogen (kW) |
|---|---|---|---|---|---|---|
| A | 300 | 300 | 600 | 2.67 | 0.5 | ~2.5 |
| B | 280 | 300 | 580 | 1.33 | 0.5 | ~1.2 |
| C | 800 | 700 | 1500 | 2.00 | 0.5 | ~6.0 |
Analyse:
Configuratie C vertoont een aanzienlijk hogere stroomvraag als gevolg van zware belasting en hoge snelheid, wat een directe impact heeft op het aandrijfsysteem, de stroomvoorziening, het railontwerp en de totale kosten. Configuratie A heeft een gematigde stroomvraag, afgestemd op de prestatiepositionering, terwijl Configuratie B de laagste eisen op het gebied van energie- en thermisch beheer heeft.
4. Uitgebreide vergelijkings- en selectiestrategie
| Dimensie | Configuratie A | Configuratie B | Configuratie C |
|---|---|---|---|
| Kernvoordeel | Maximale efficiëntie | Kosteneffectief- | Hoge belastbaarheid |
| Beperkingen | Snelheidsgebruik op korte- afstanden | Lagere absolute snelheid | Hoog vermogen en kosten |
| Typisch gebruik | Hoge-doorvoer, JIT-lijnen | Budget-gevoelige systemen | Automobiel, zware industrie |
| Selectie focus | Snelheid, takttijd | Kosten, stabiliteit | Lading, flexibiliteit |
5. Conclusies en optimalisatierichtingen
Door middel van kwantitatieve berekeningen en technische analyses van drie typische RGV-configuraties onthult dit onderzoek hun intrinsieke prestatieverschillen en toepassingsgrenzen.
Er is geen "beste" configuratie, alleen de "meest geschikte" configuratie. De selectie moet zich richten op de logistieke intensiteit, de materiaaleigenschappen, de systeemindeling en het rendement op de investering.
De prestaties van RGV zijn niet alleen afhankelijk van de eigen parameters, maar ook van de vlakheid van het spoor, planningsalgoritmen, communicatielatentie en synchronisatie met upstream- en downstreamapparatuur. Vooral snelle RGV-systemen vereisen een uiterst stabiele besturingsomgeving en geavanceerde planningsstrategieën.
Toekomstige optimalisatierichtingen omvatten:
Dynamische parameterconfiguratie op basis van belasting en taakprioriteit
Energieterugwinning, vooral voor zware-RGV-systemen
Voorspellend onderhoud met behulp van motorstroom-, trillings- en temperatuurgegevens
Concluderend vormen wetenschappelijke prestatieberekening en parameteranalyse de basis van succesvol RGV-systeemontwerp en -selectie. Ingenieurs moeten weloverwogen beslissingen nemen door kwantitatieve indicatoren te combineren met specifieke logistieke vereisten.


